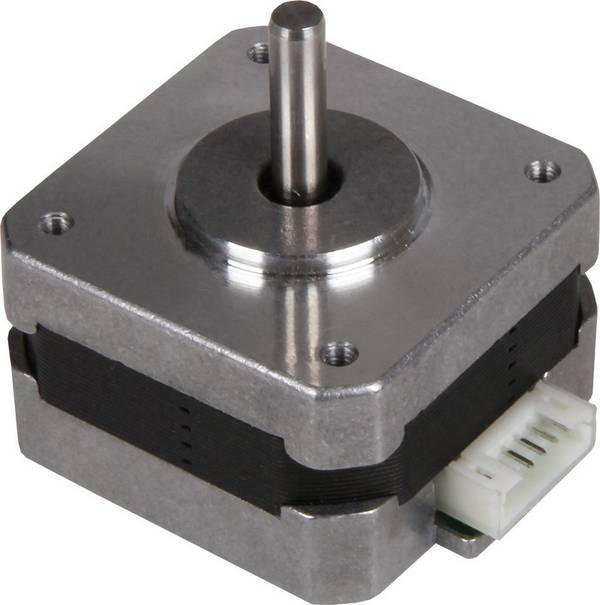
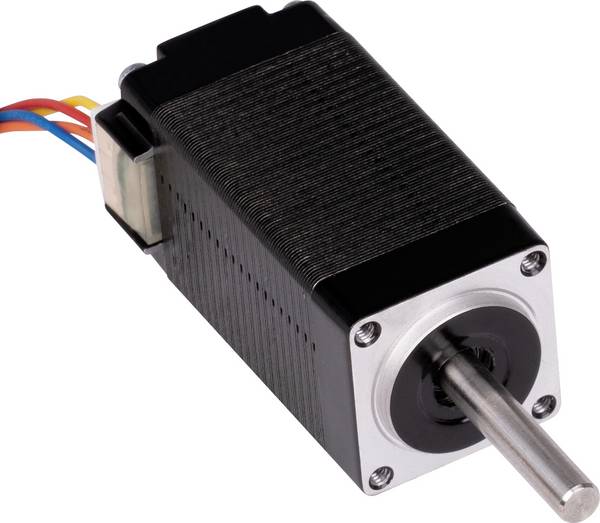
Joy-it Schrittmotor nema17-03 0.2 Nm 1.2 A Wellen-Durchmesser: 5 mm
75 Stück auf Lager
Sofort-Lieferung morgen
10,92 €
zzgl. MwSt.,
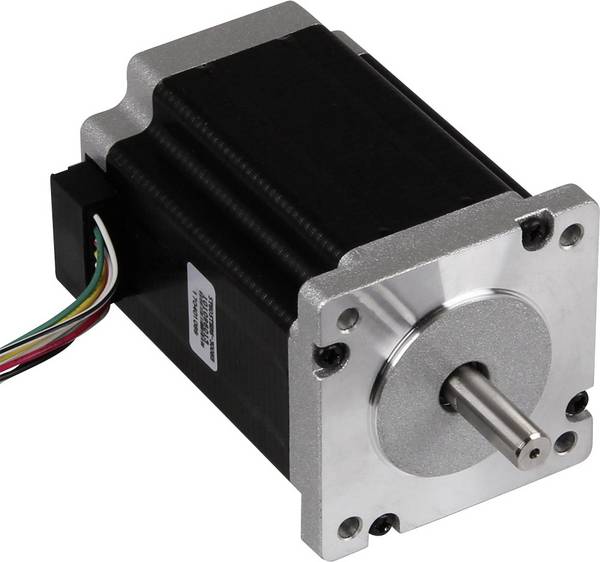
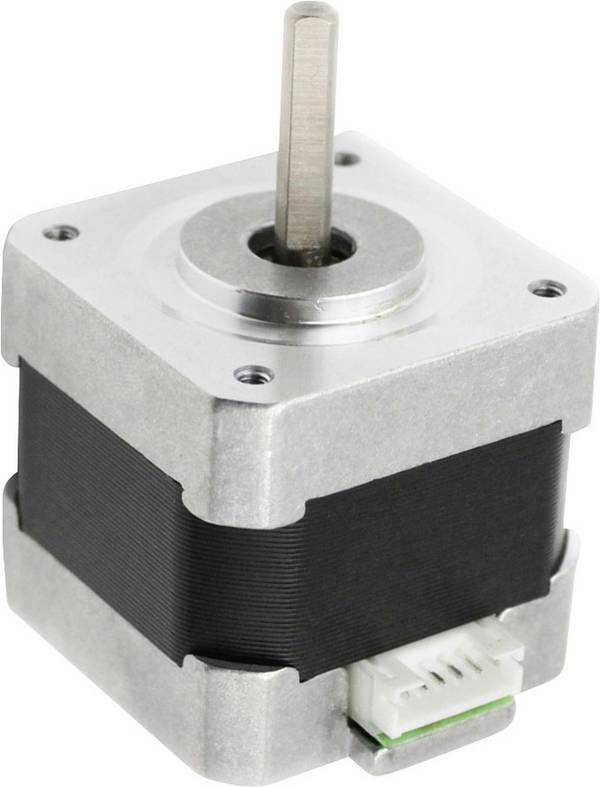
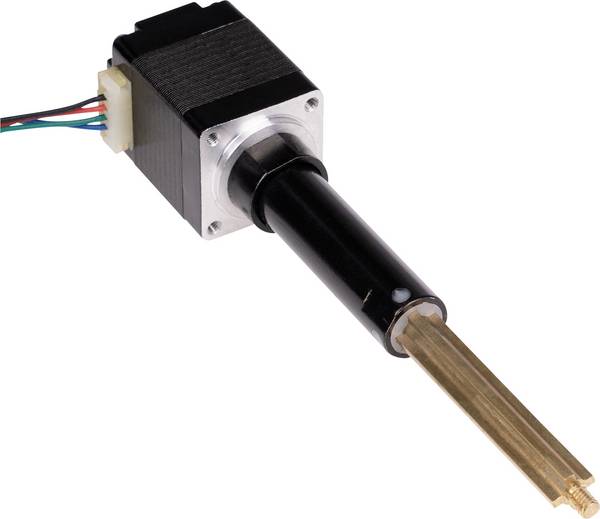
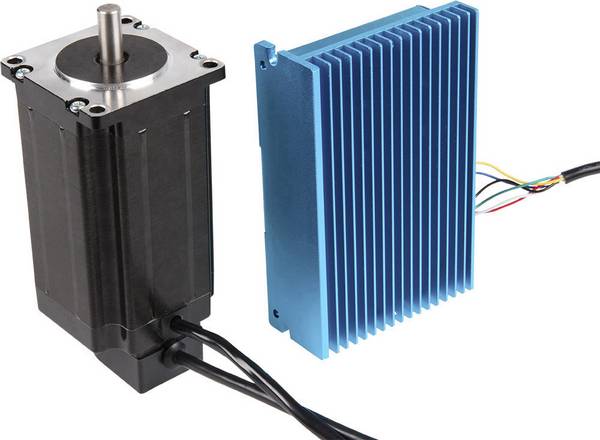
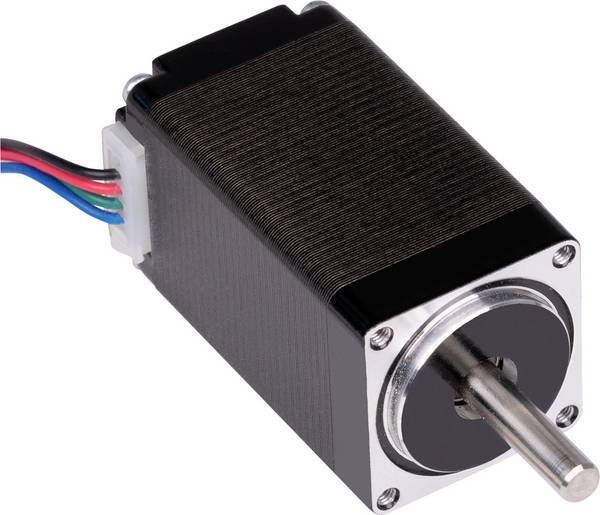
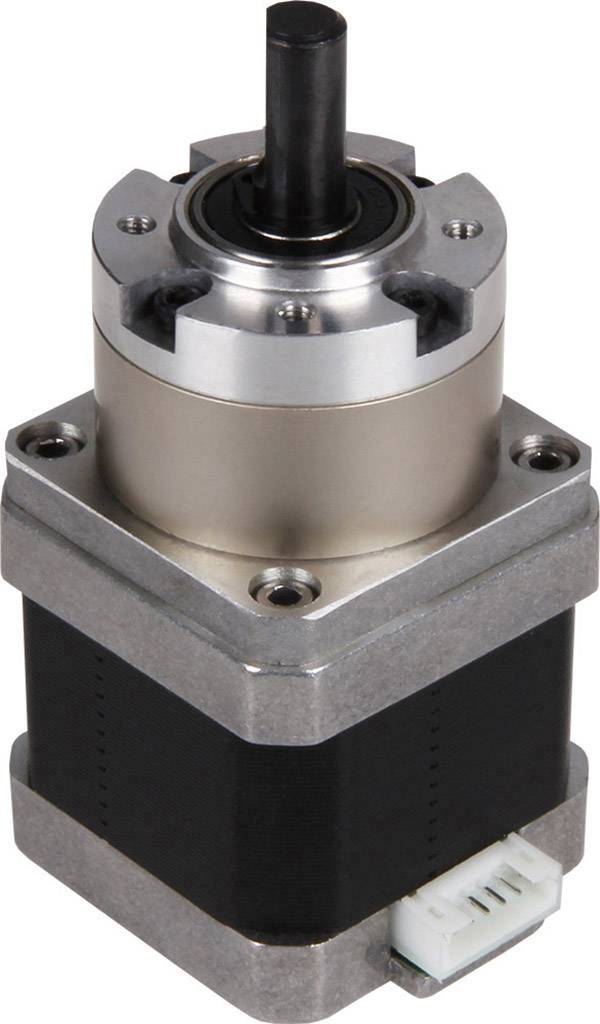
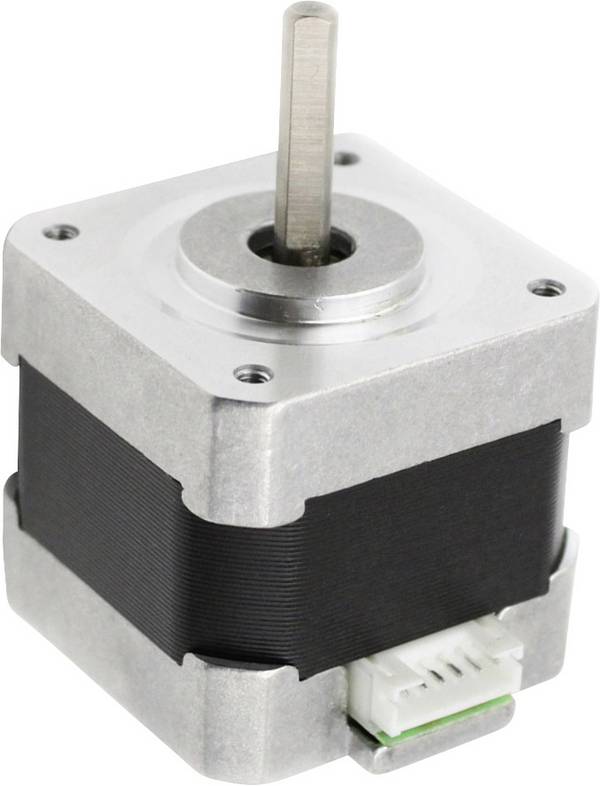
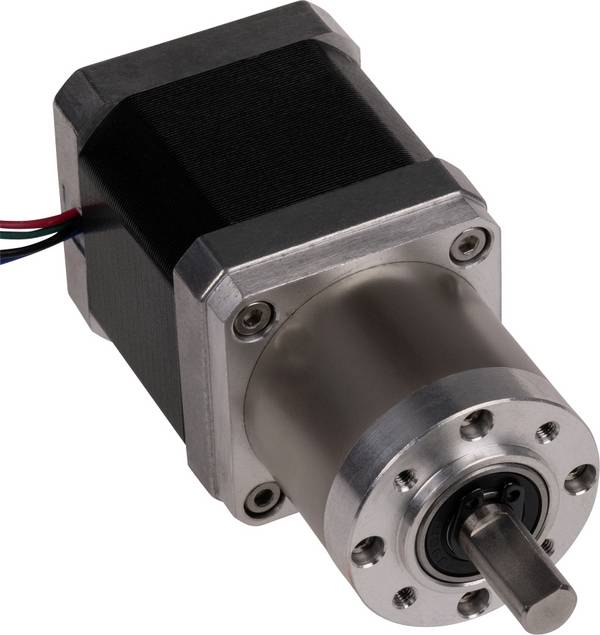
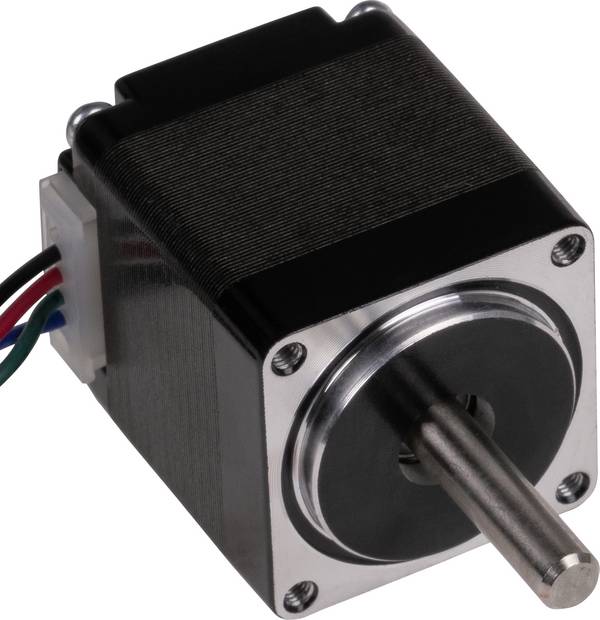
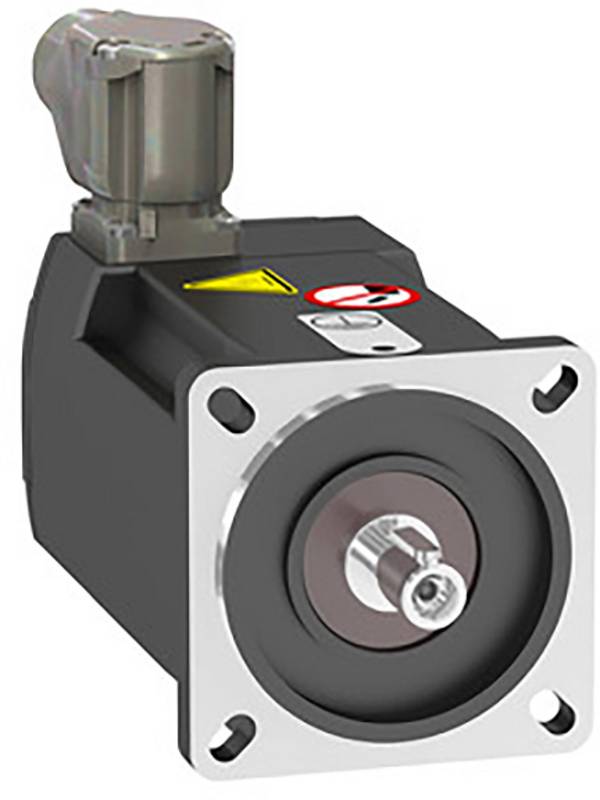
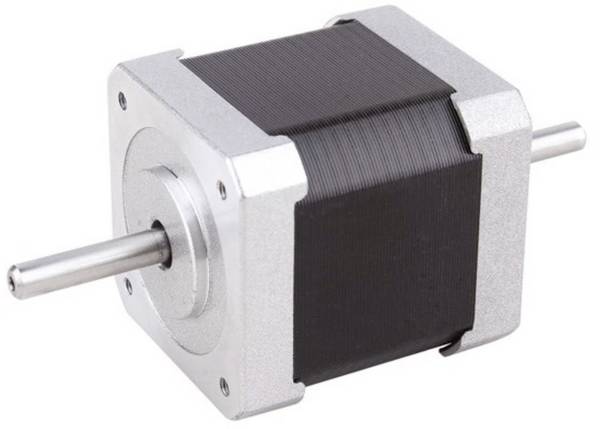
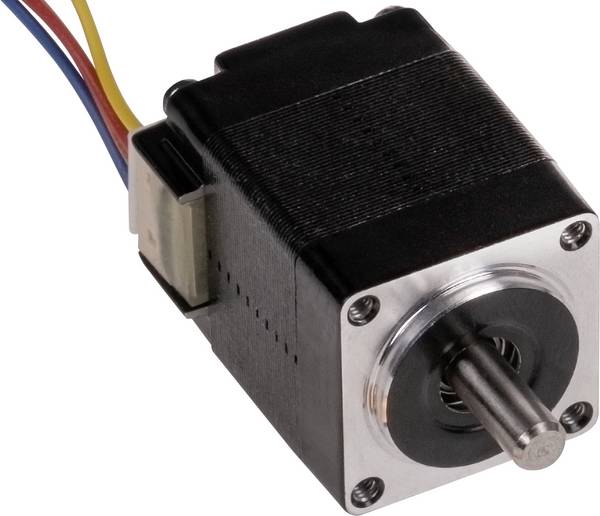
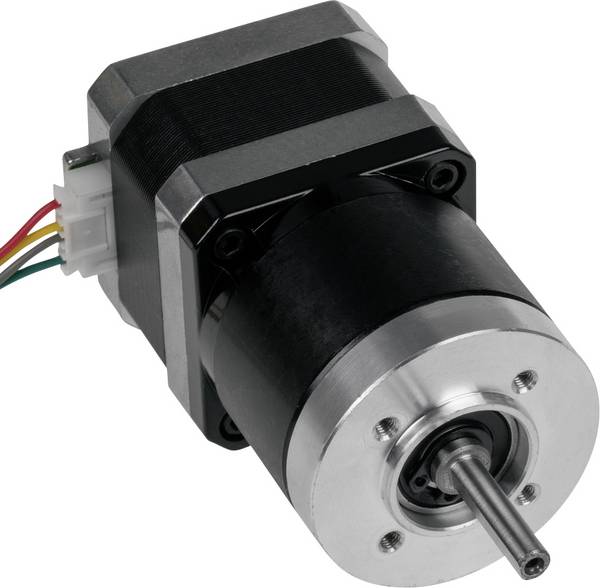
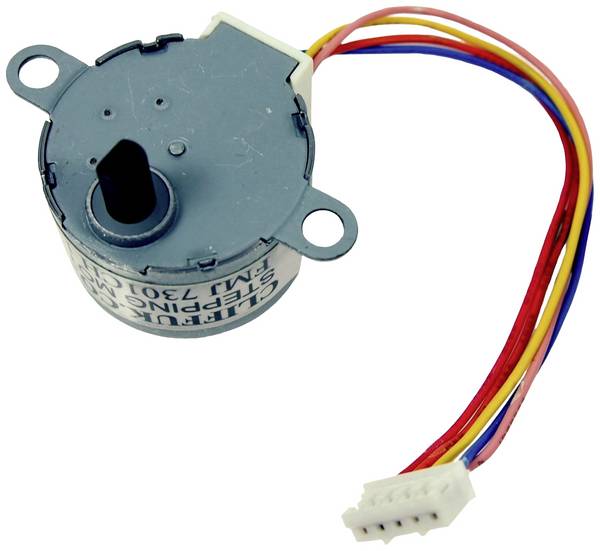
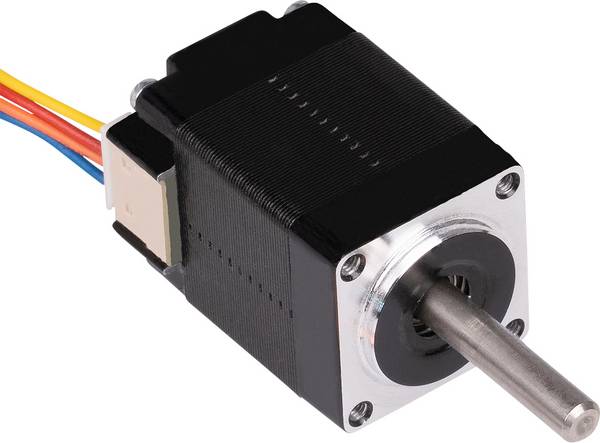
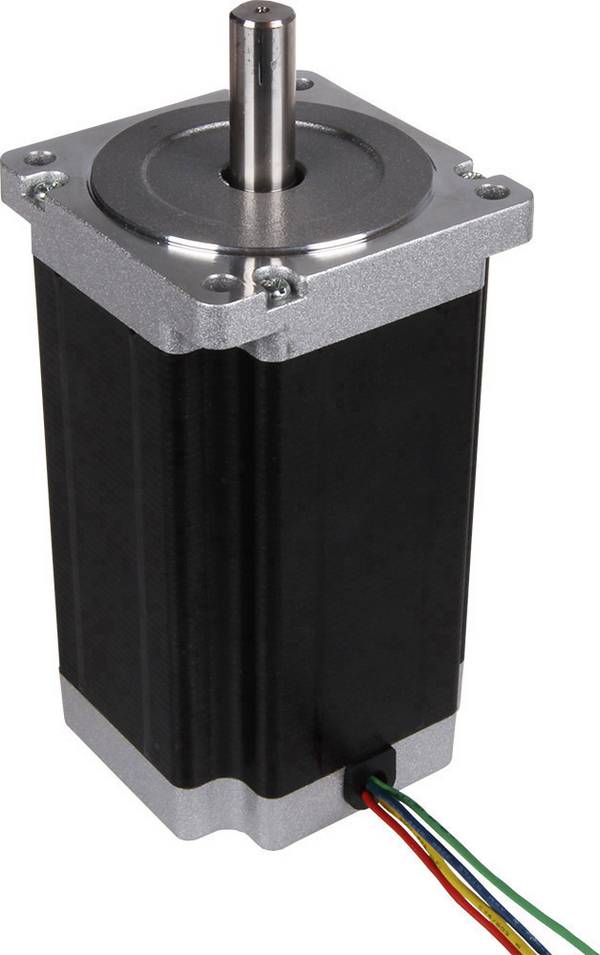
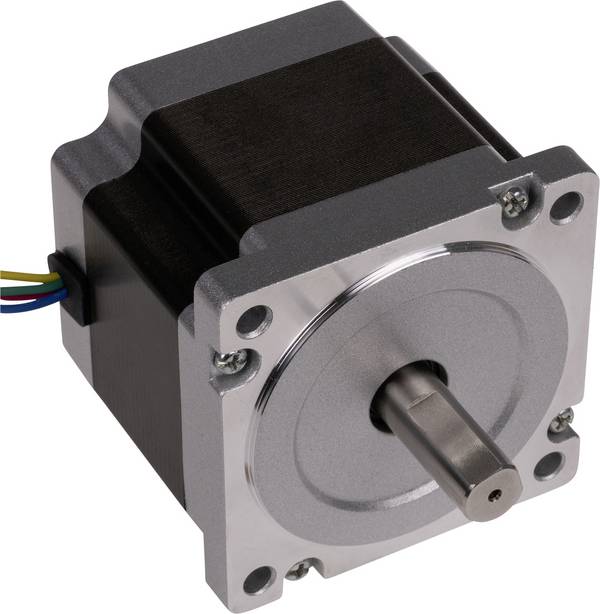
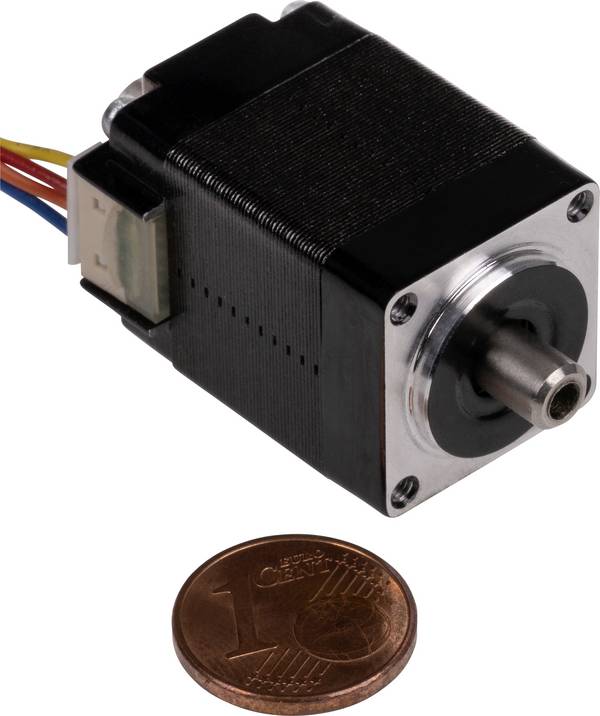
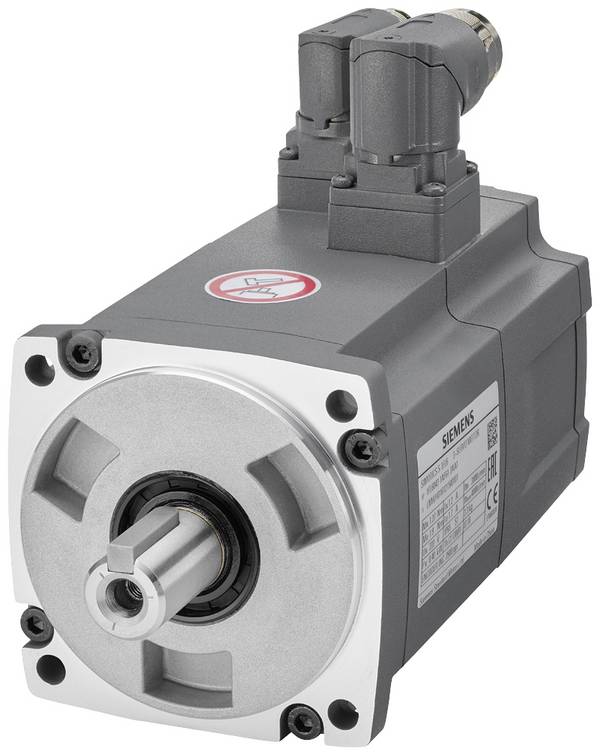
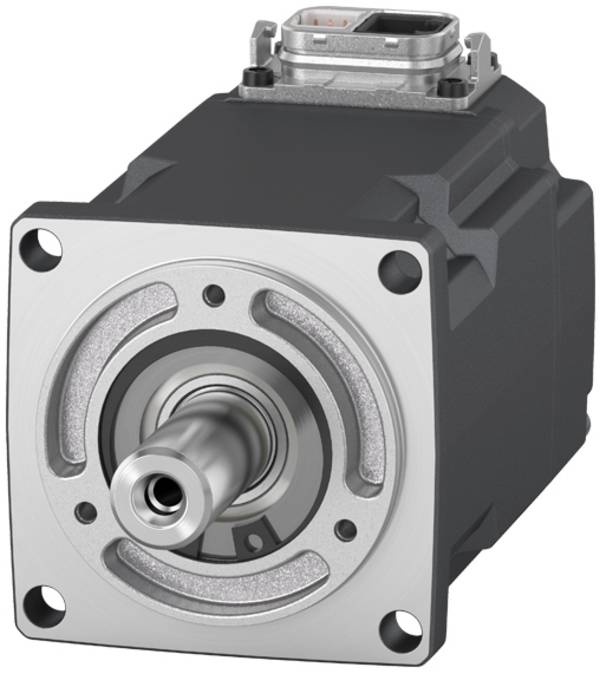
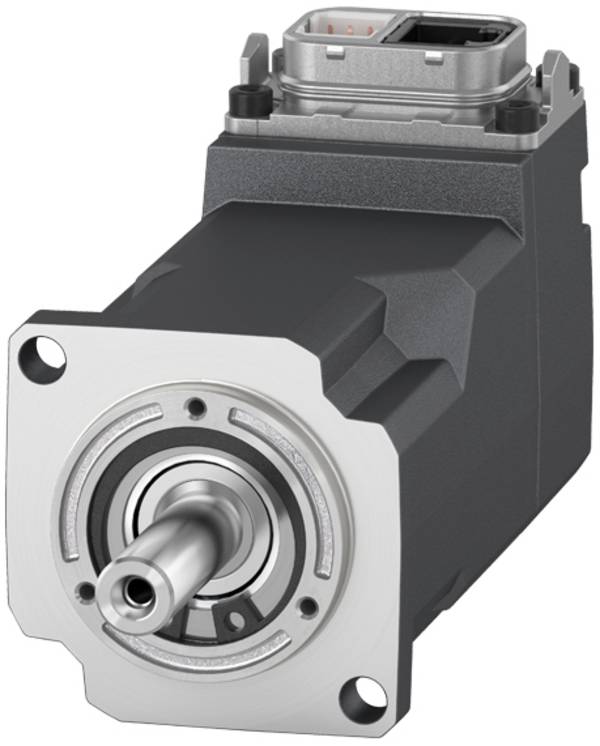
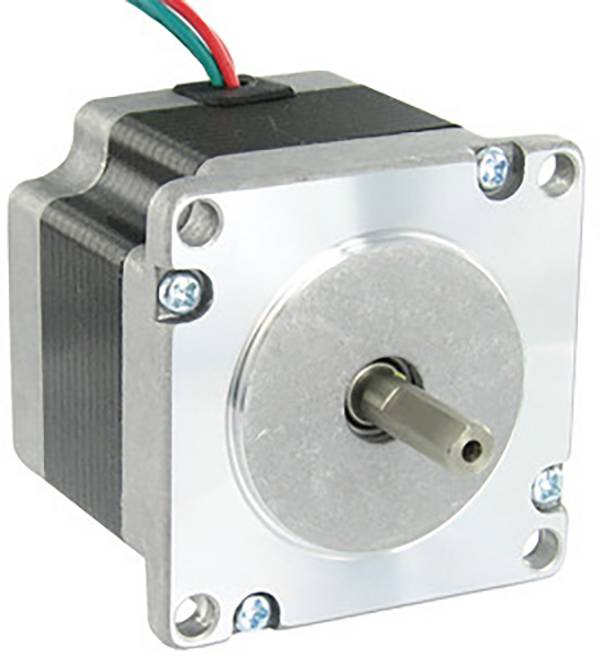
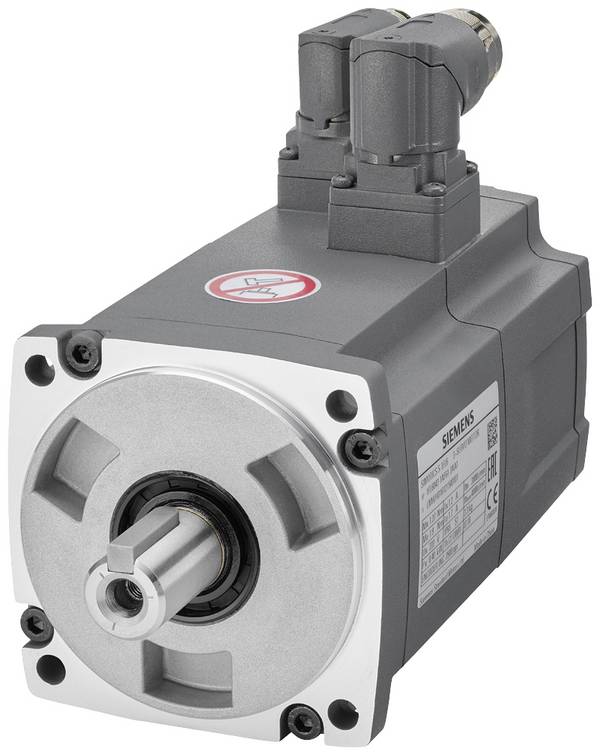
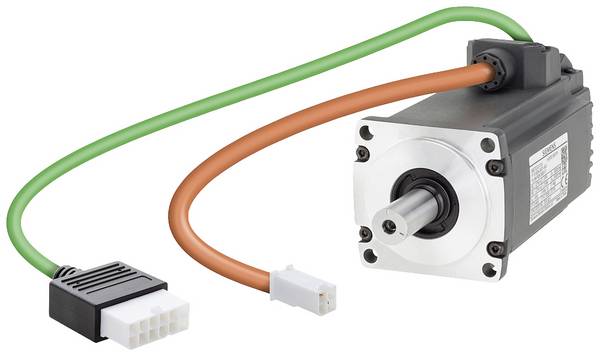
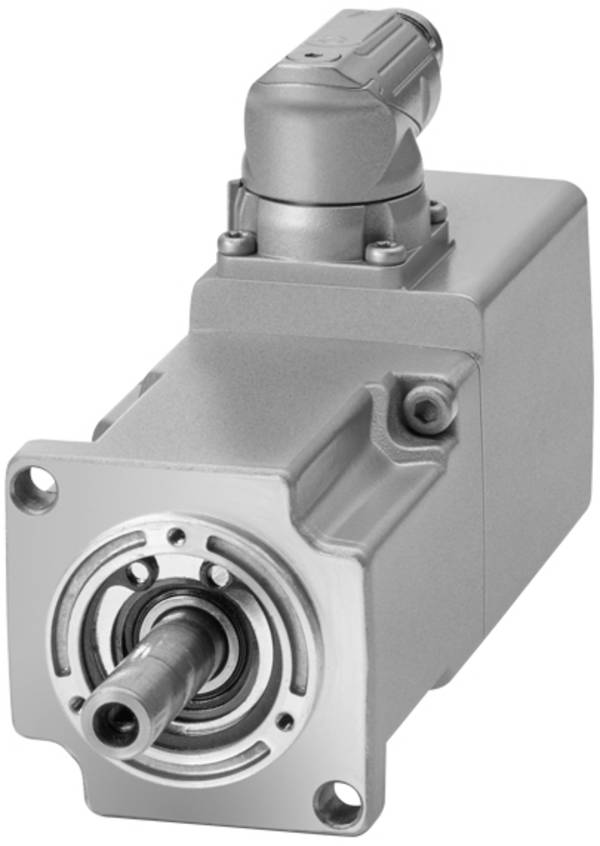
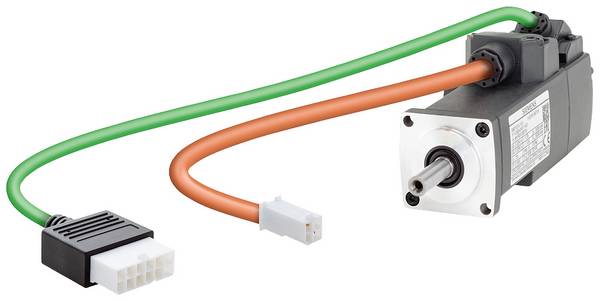
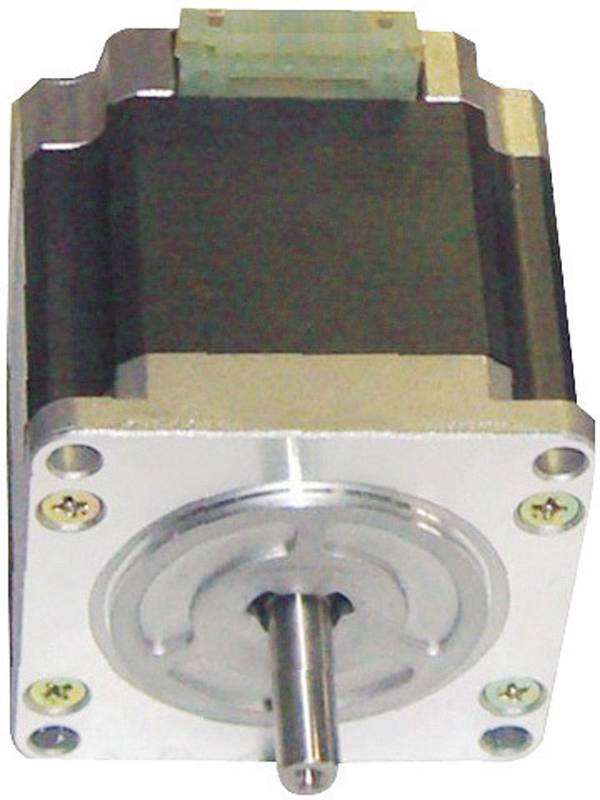
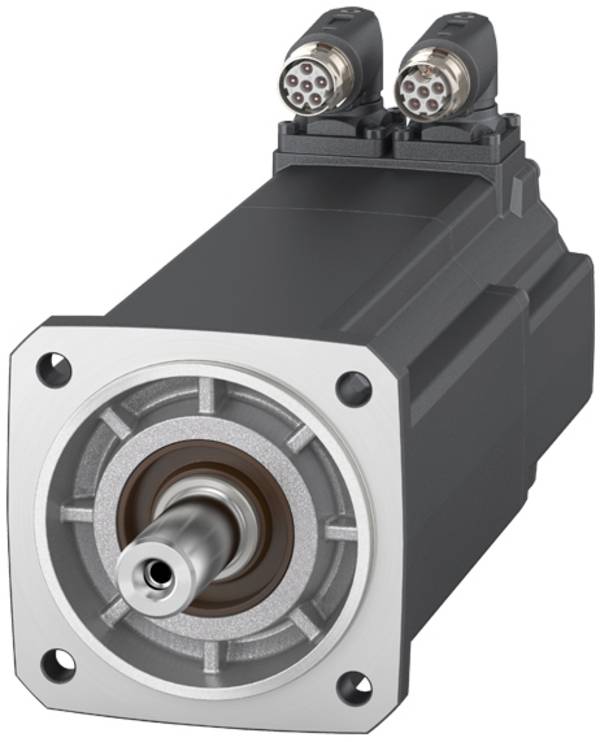
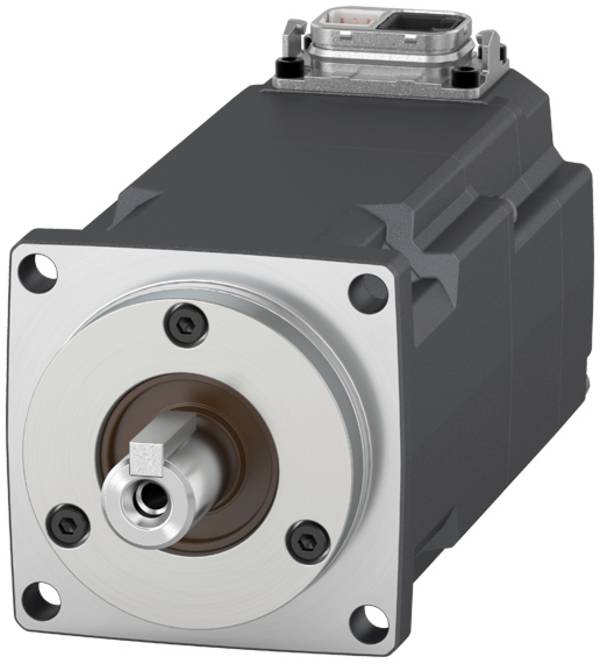
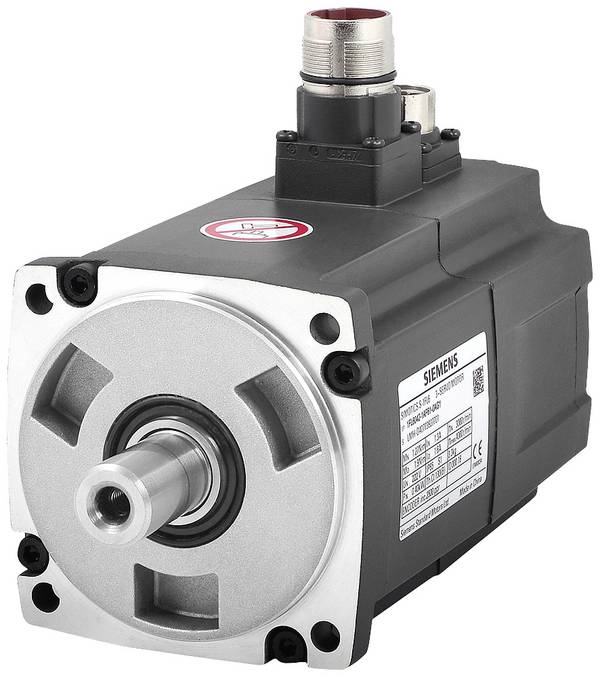
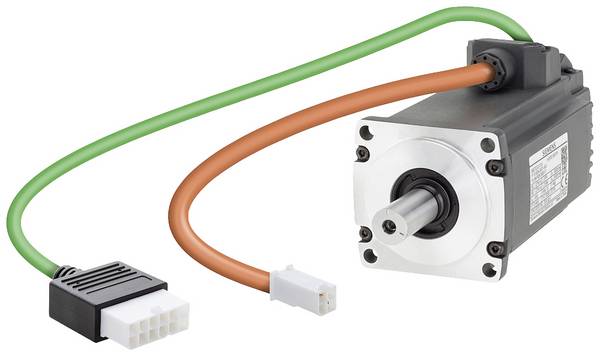
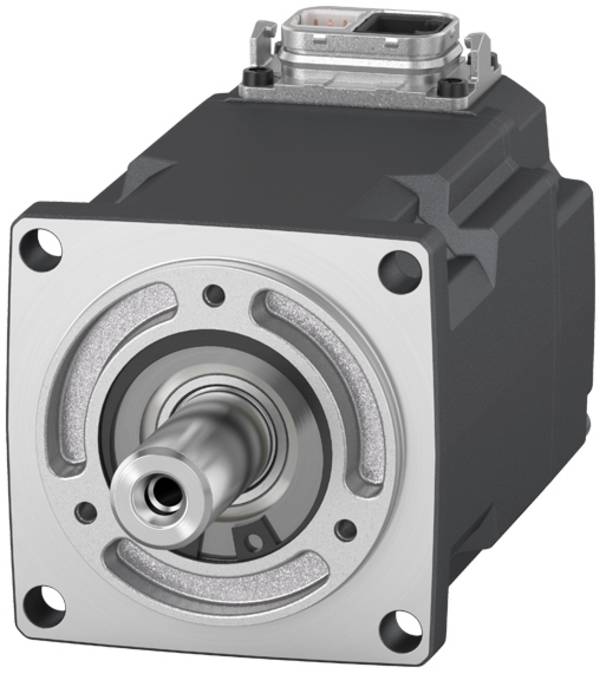
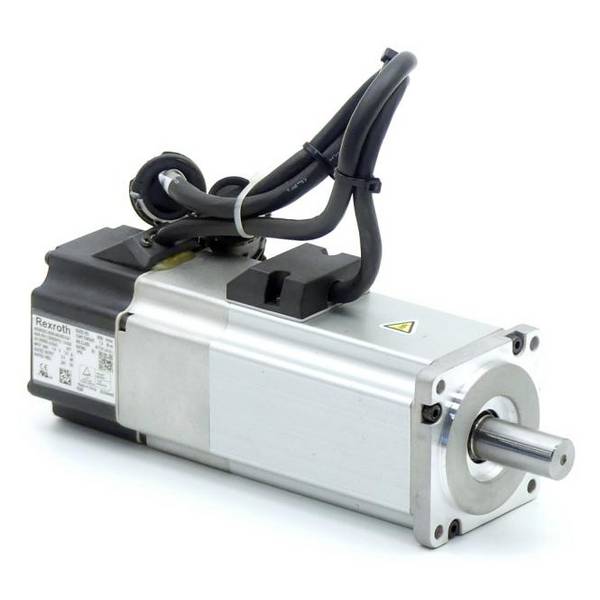
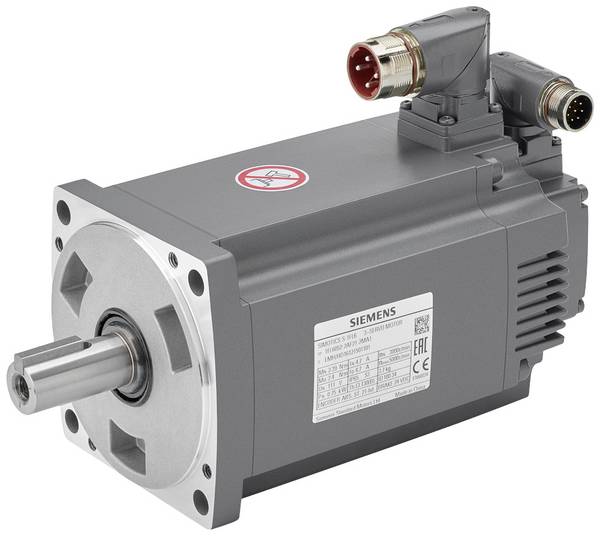
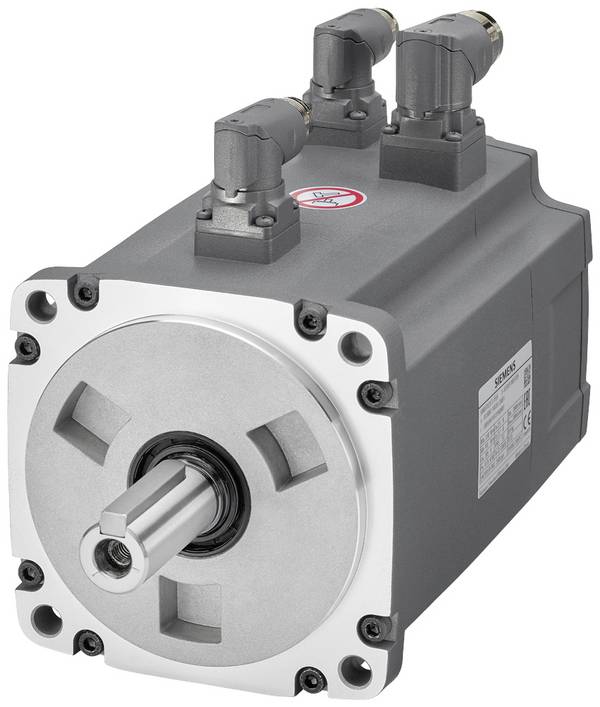
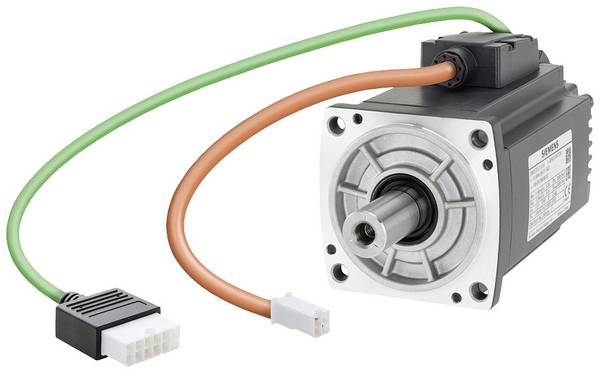
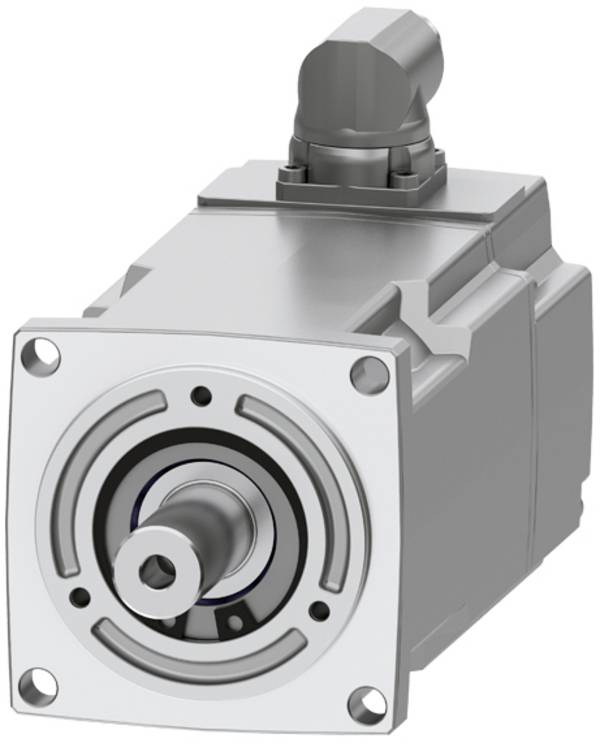
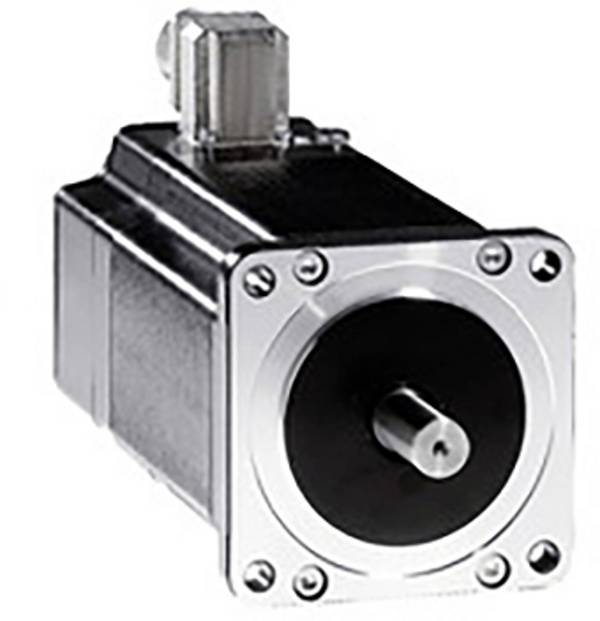
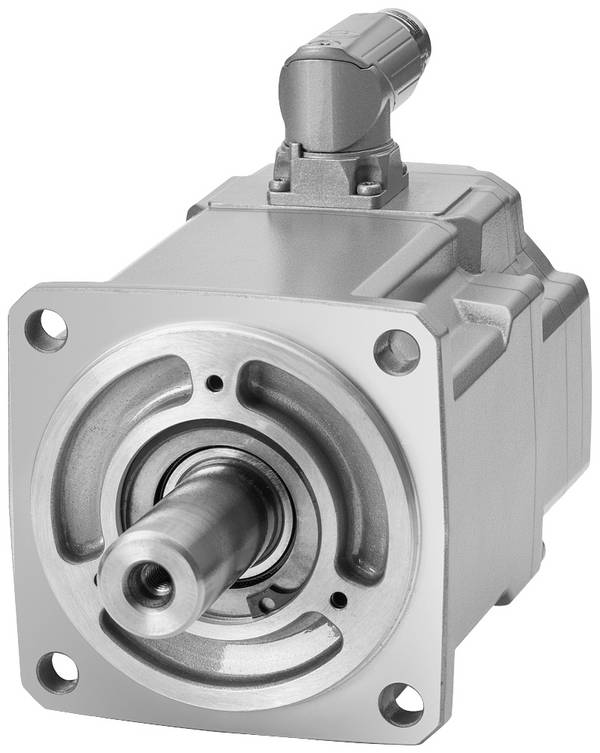
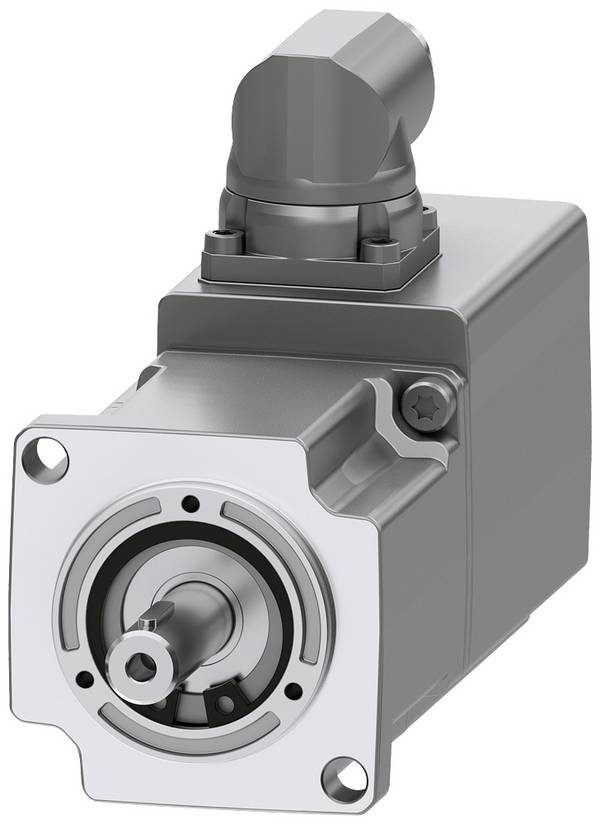
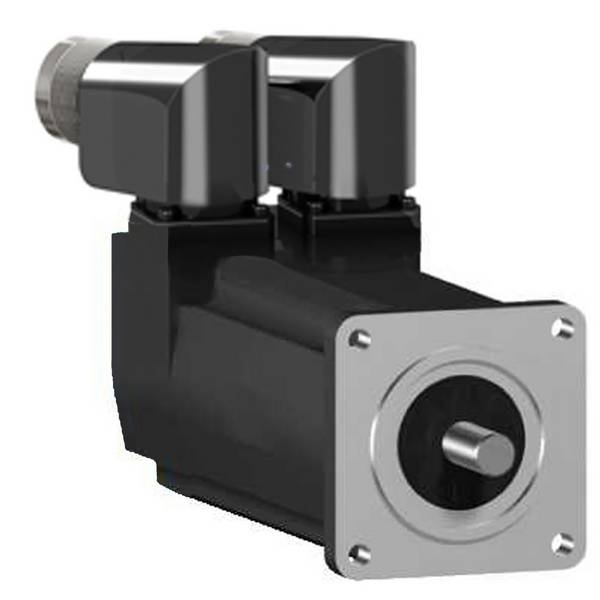
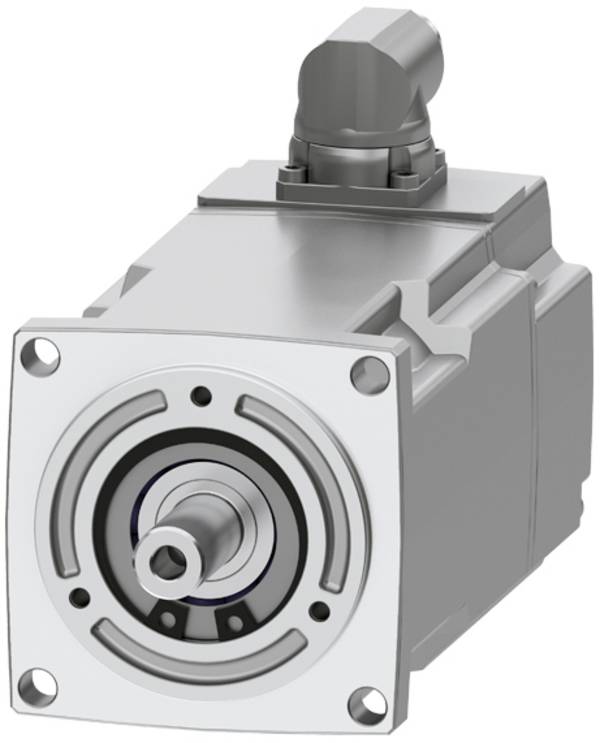
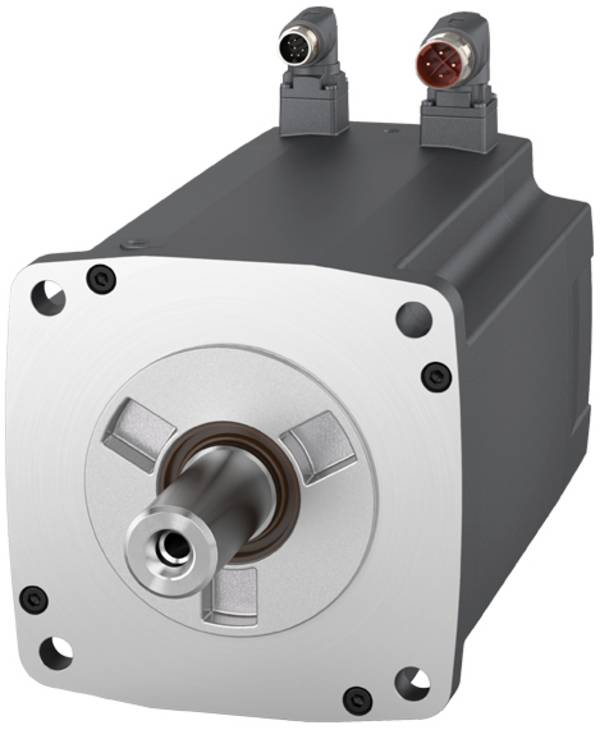
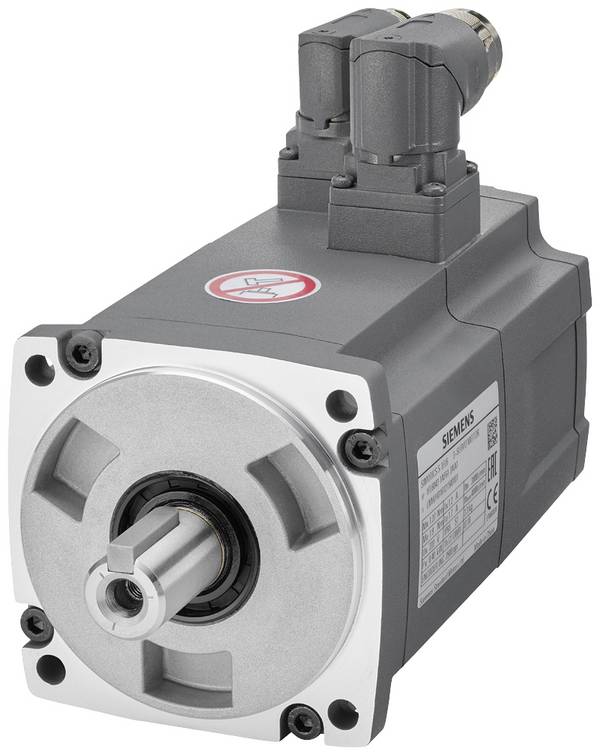
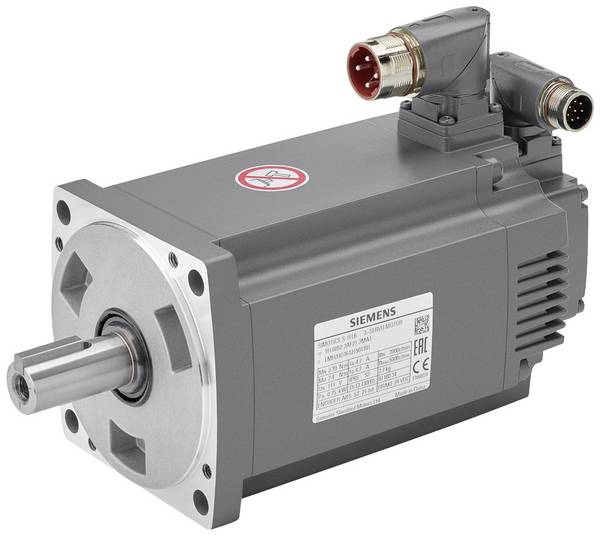
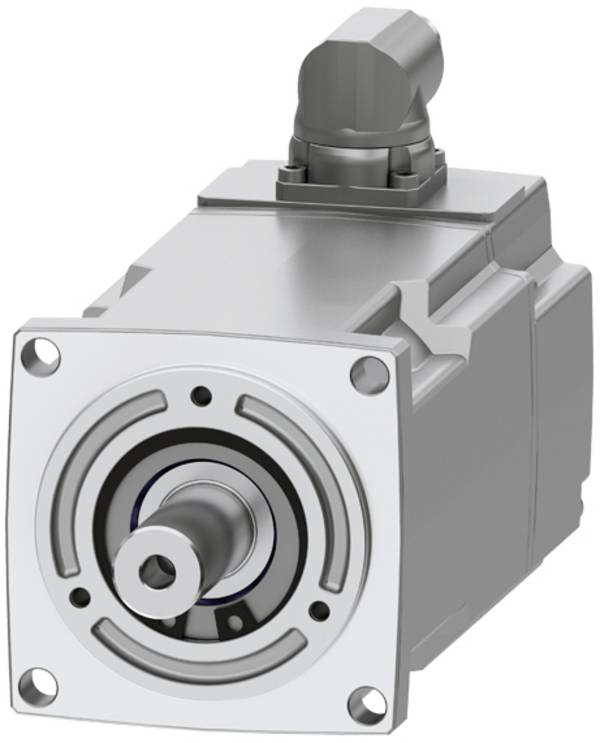
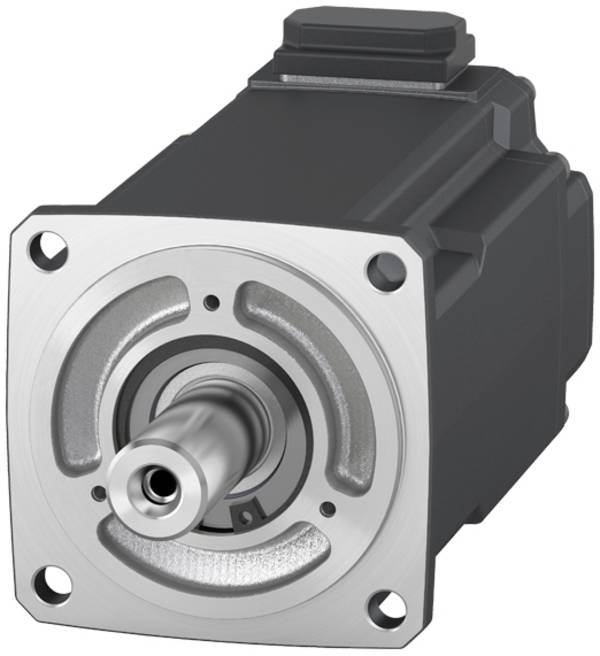
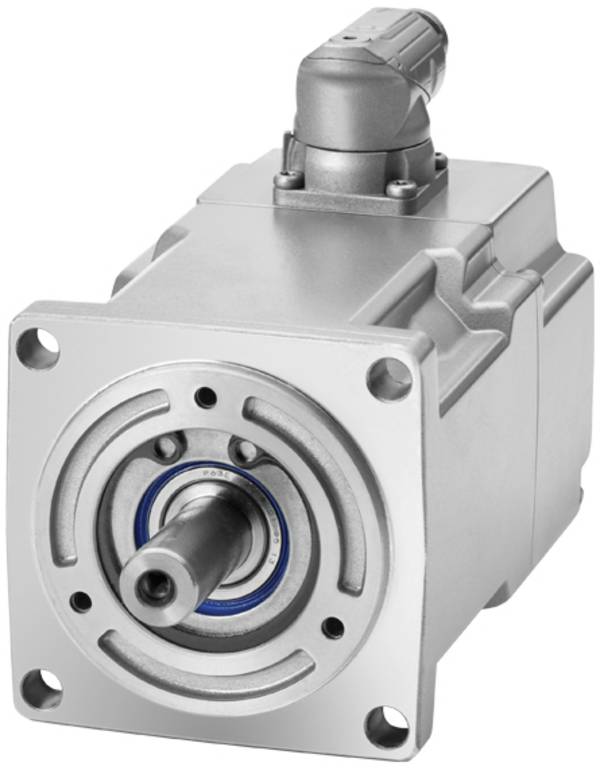
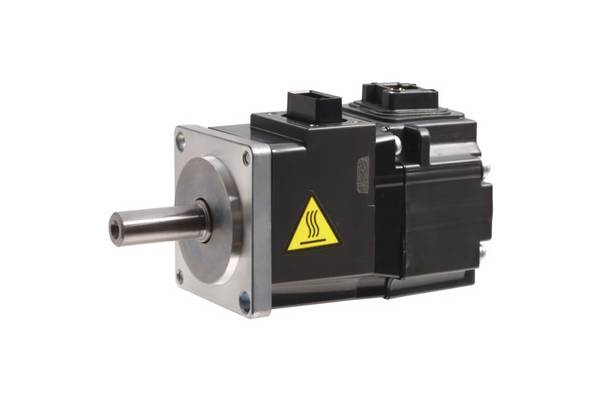
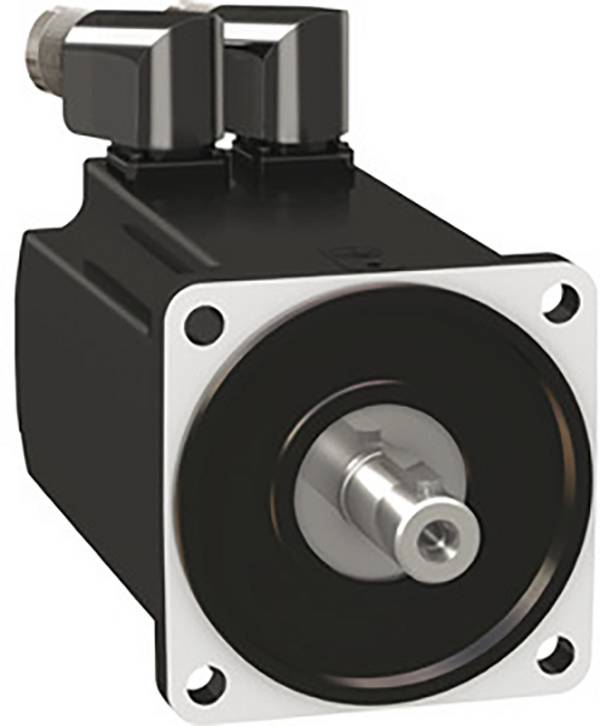
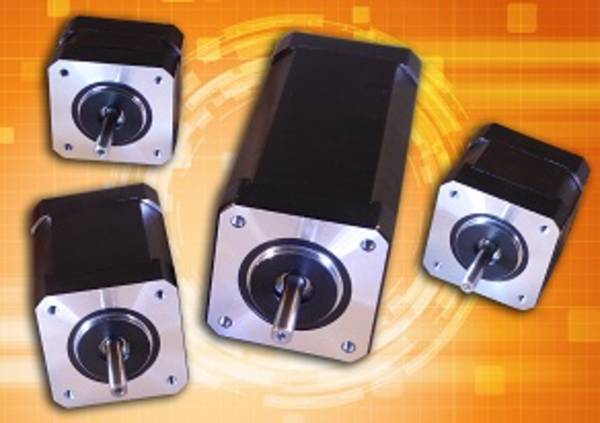
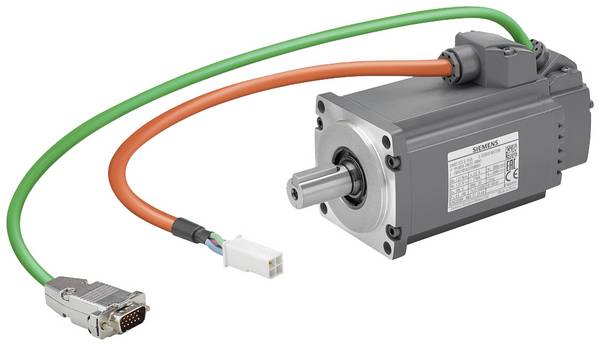
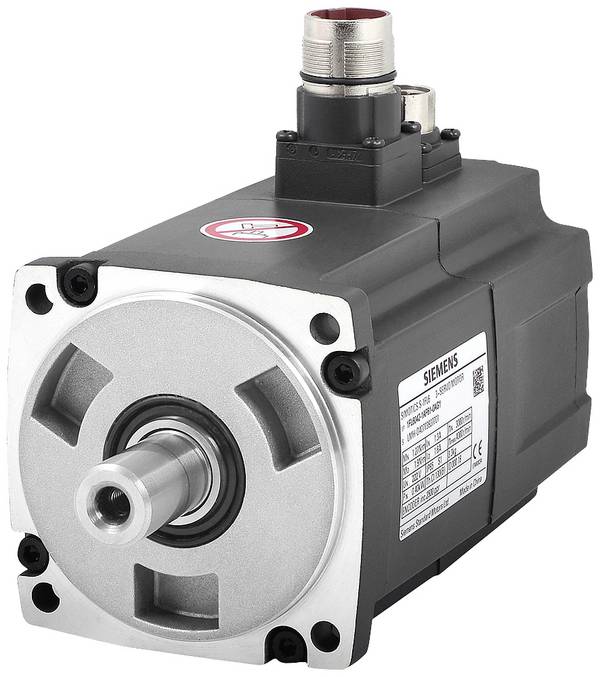
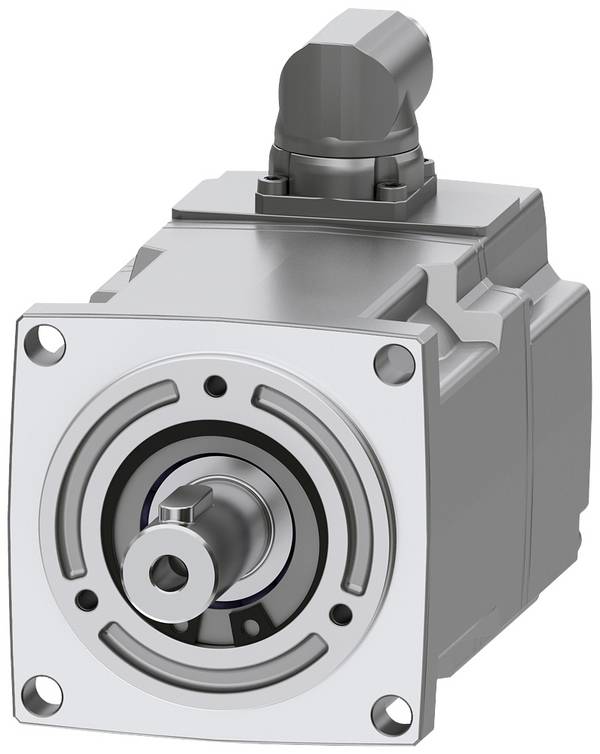
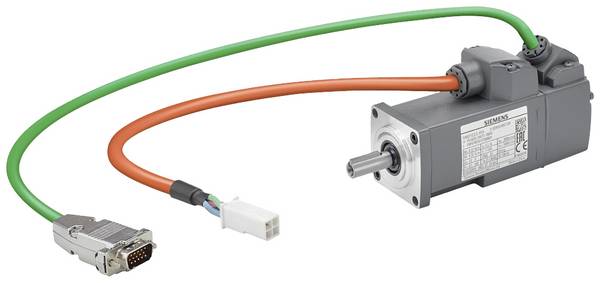
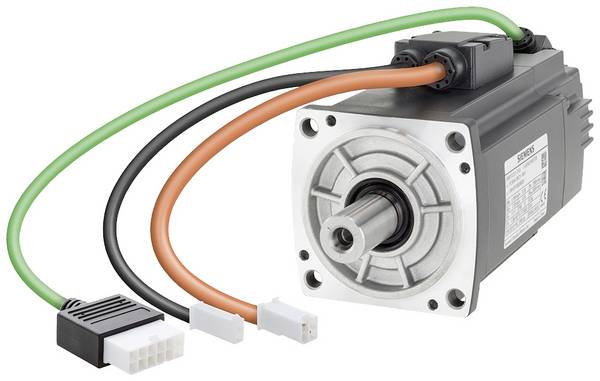
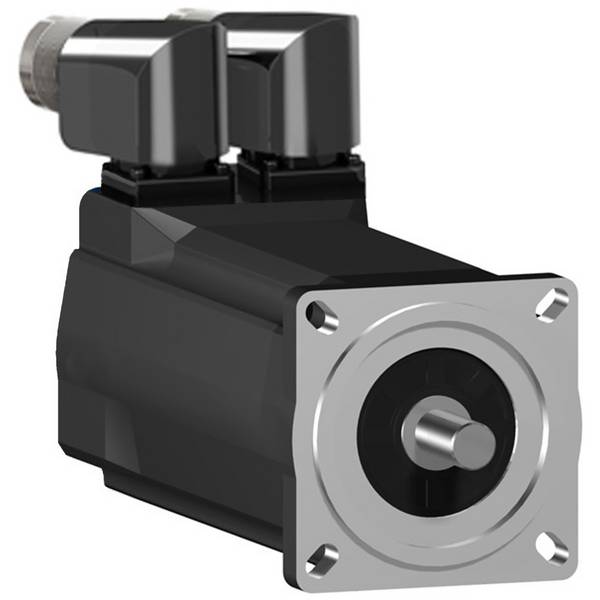
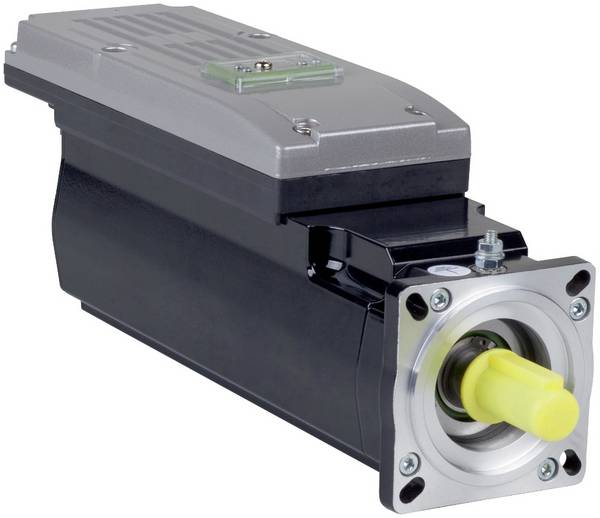
Ohne Schrittmotoren gäbe es weder Industrieroboter noch CNC-Maschinen, weder Festplattenlaufwerke noch Computerdrucker. Dabei sind Schrittmotoren vom Prinzip her eher simpel: Ein elektrisch betriebener Motor, der sich nicht kontinuierlich dreht, sondern seine Drehbewegung in definierten Schritten ausführt. Hier erfahren Sie, wie Schrittmotoren funktionieren und worauf bei der Beschaffung zu achten ist.
Ein Schrittmotor ist ein bürstenloser Gleichstrom-Motor, der eine volle Umdrehung in eine Anzahl von gleichen Schritten unterteilt. Die Position der Ankerwelle des Motors lässt sich dabei so steuern, dass sie sich bis zum gewünschten Schritt bewegt und dort verharrt, ohne dass ein Positionssensor für die Rückmeldung benötigt wird. Der Schrittmotor übernimmt also völlig autark einen ganz speziellen Dienst. Deshalb wird für Schrittmotoren vielfach auch der Begriff Servomotoren oder kurz Servos verwendet, in der Robotik oder beim Flugzeugmodellbau zum Beispiel.
Gesteuert wird ein Schrittmotor durch elektrische Impulse, bereitgestellt durch Motor-Treiber oder Mikrocontroller mit spezieller Software und Peripherie. Jeder Impuls rotiert die Welle um einen festen Winkel. Dazu besitzen Servomotoren mehrere gezahnte Elektromagnete, die als Stator um einen zentralen Rotor – ein zahnradförmiges Eisenstück – angeordnet sind.
Um die Welle des Motors zum Drehen zu bringen, wird zunächst einer der Elektromagneten mit Strom versorgt. Er zieht die Zähne des Zahnrads magnetisch an. Wenn sich die Zähne auf diesen Elektromagneten ausrichten, sind sie zum nächsten Elektromagneten leicht versetzt.
Das heißt: Wird der nächste Elektromagnet eingeschaltet und der erste ausgeschaltet, dreht sich das Zahnrad leicht, um sich am nächsten Elektromagneten auszurichten. Von da an wiederholt sich der Vorgang. Jede dieser teilweisen Umdrehungen wird als Schritt bezeichnet, wobei eine maximale Anzahl von Schritten – beispielsweise 200 – eine volle Umdrehung ergibt. Auf diese Weise kann die Welle des Motors um einen exakten Winkel gedreht werden.
Die kreisförmige Anordnung der Motor-Elektromagnete ist in Gruppen unterteilt, jede Gruppe mit gleich vielen Magneten wird als Phase bezeichnet. Die Elektromagnete jeder Gruppe sind mit den Magneten der anderen Gruppen verschachtelt und bilden ein einheitliches Anordnungsmuster. Elektromagnete innerhalb der gleichen Gruppe werden alle gemeinsam erregt. Aus diesem Grund haben Schrittmotoren mit mehr Phasen typischerweise mehr Leitungen zur Steuerung des Motors.
Die Leistung eines Servomotors ist stark von der Treiberschaltung abhängig.
So können Drehmomentkurven zu größeren Geschwindigkeiten erweitert werden, wenn die Pole des Stators sich schneller umschalten lassen. Um die Induktivität zu überwinden und die Wicklungen schnell umzuschalten, ist lediglich die Treiberspannung zu erhöhen.
Dies führt allerdings dazu, den Strom zu begrenzen, um störende Induktionen auszuschließen.
Computergesteuerte Servomotoren sind eine Art von Motion-Control-Positioniersystemen. Sie werden typischerweise digital als Teil eines Open-Loop-Systems für den Einsatz in Halte- oder Positionieranwendungen gesteuert.
Im Bereich Laser und Optik finden sich Servomotoren häufig in Präzisionspositioniergeräten wie Linearaktuatoren, Lineartischen, Drehtischen, Goniometern und Spiegelhalterungen. Weitere Einsatzgebiete von Servomotoren sind Verpackungsmaschinen und die Positionierung von Ventilvorsteuerstufen für Fluidsteuerungen.
Zu den kommerziellen Anwendungen von Servomotoren zählen Festplattenlaufwerke, Flachbettscanner, Computerdrucker, 3D-Drucker, Plotter, Spielautomaten, Bildscanner, CD/DVD-Laufwerke, intelligente Beleuchtungssysteme, Kameraobjektive und CNC-Maschinen.
Je nach Einsatzzweck und vorhandener Treiber-Infrastruktur richtet sich die Auswahl von Servomotoren nach folgenden Parametern:
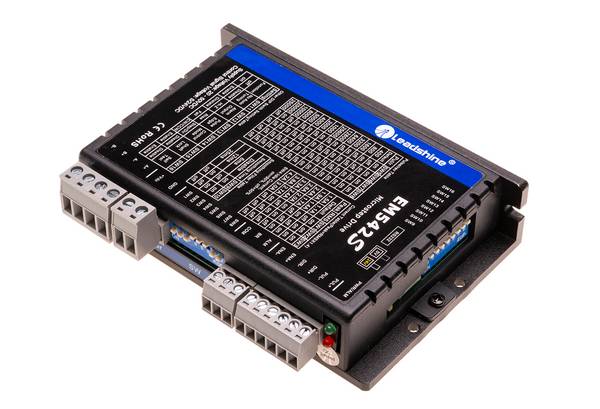
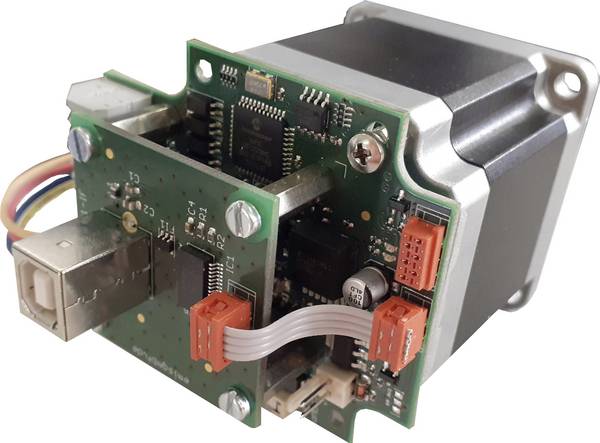
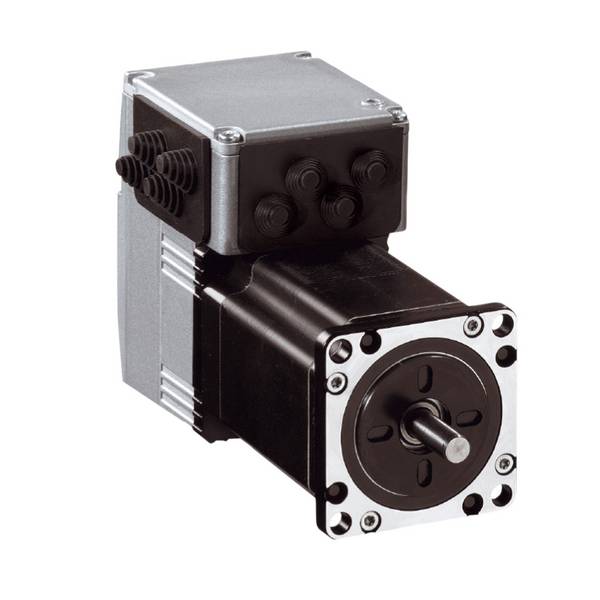
Wir bereits erwähnt, läuft ein Schrittmotor vernünftigerweise nur mit einer passenden Steuerung. Für Testzwecke oder zum Experimentieren lohnt sich aber oft nicht die Integration eines Servomotors in eine bestehende technische Infrastruktur, sofern diese überhaupt vorhanden ist. Schrittmotoren mit angebauter Steuerung lösen das Problem. Sie gibt es für verschiedene Motor-Baugrößen.
Die Steuerung des Motors wird beispielsweise mit 24 Volt Gleichstrom betrieben, lässt sich über ein USB-Kabel mit dem PC verbinden und verfügt über einen eingebauten Festwertspeicher. Zudem besteht die Möglichkeit, Referenzschalter, Lüfter und Not-Aus-Baugruppen sowie weitere Schrittmotoren in einer Kaskadenschaltung anzuschließen. In der Regel wird zu Schrittmotoren mit integrierter Steuerung auch eine Software mitgeliefert, der Nutzer ist so sehr schnell in der Lage, eigene Ideen umzusetzen.
Die Schrittweitenreduzierung ist eine wichtige Eigenschaft von Schrittmotoren und ein wesentlicher Grund für ihren Einsatz bei der Positionierung. Dazu ein Beispiel: Viele moderne Hybrid-Schrittmotoren sind so ausgelegt, dass der Fahrweg jedes Vollschritts – zum Beispiel 1,8 Grad pro Vollschritt oder 200 Vollschritte pro Umdrehung – innerhalb von 3 oder 5 Prozent des Fahrwegs jedes anderen Vollschritts liegt, solange der Motor in seiner spezifizierten Betriebsbereiche arbeitet.
Mehrere Hersteller zeigen, dass ihre Motoren diese Werte problemlos beibehalten können, wenn die Schrittgröße von Vollschritten auf ein Zehntel Schritte reduziert wird. Bei großen Schrittweitenreduzierungen ist es möglich, viele Mikroschrittbefehle zu erteilen, bevor überhaupt eine Bewegung erfolgt. Dann kann die Bewegung sozusagen ein Sprung zu einer neuen Position sein. Einige Stepper-Controller-ICs verwenden einen erhöhten Strom, um solche Schritte zu minimieren, insbesondere wenn die Spitzenstromimpulse in einer Phase sonst sehr kurz wären.